Завершено наземное тестирование российской руки-манипулятора, которая будет установлена на Международной космической станции (МКС), передает РИА Новости сообщение заместителя главного конструктора ЦНИИ робототехники и технической кибернетики (РТК) по робототехнике и роботостроению Игоря Даляева.
В настоящее время на МКС используется крупная канадская грузовая рука-манипулятор Canadarm и входящий в ее составе гибкий манипулятор Dexter.
Завершается изготовление летного образца изделия – специализированной манипуляционной системы "Захват-Э". Первый опытный образец системы уже успешно прошел наземные испытания, сказал Даляев.
На следующем этапе испытаний «рука» будет протестирована в открытом космосе. По словам конструктора, разработчики ждут запуска к МКС «нового российского Многофункционального лабораторного модуля "Наука", на поверхности которого и планируется установить российскую руку-манипулятор». Модуль планируется вывести на орбиту в декабре текущего года. Вслед за его прибытием на станцию на грузовом корабле "Прогресс" доставят манипулятор, а космонавты установят ее на внешней поверхности МКС.
«Затем начнется сам эксперимент по тестированию системы дистанционного управления "захватом". Сидя внутри станции, с помощью ноутбука и джойстика, космонавты проведут 30 сеансов управления полуметровой "рукой": схватятся за образец поручня, аналогичного тем, за которые держатся космонавты во время передвижения по внешней поверхности станции, а с помощью системы обратной связи экипаж сможет оценить усилия сжатия», – говорится в материале.
Данная разработка является частью большего проекта по созданию робота-помощника космонавтов «Косморобота». Он должен содействовать экипажу при выходах в открытый космос с борта МКС: «осматривать внешнюю поверхность станции, переносить грузы, подсвечивать фонарями зону работ, устанавливать и отсоединять оборудование», рассказал собеседник.
Технические решения, заложенные в "Захват-Э", активно используются при разработке "Косморобота". Результаты эксперимента позволят выявить все нюансы работы наших приводов в орбитальных условиях и учесть их при создании летных образцов, добавил Даляев.
По его словам, «для передвижения по поверхности станции у "Косморобота" будет сразу три "руки", которыми он будет цепляться за поручни».
Испытания робота-помощника в космосе планируется начать в 2020 году.
Использованы фотографии: http://www.globallookpress.com
 11:30
Вторник
0
20
Американская бабка надвое сказала: Трампу дожить бы до ноября — а там как получится - «Политика»
Демократы, взяв конгресс, могут дезавуировать все шаги президента навстречу Москве
 11:30
Суббота
14
Драпатый пошел ва-банк в Доброполье: Главком ВСУ на прорыв через Анновку бросил даже женские нацбаты - «Военные действия»
В теневом Генштабе противника приказано не сдавать город, но русские солдаты ломают эти планы
 11:30
Суббота
30
30 трудных, но важных километров безопасности: Армия РФ расширяет буферную зону - «Военные действия»
На какую глубину надо отодвинуть ВСУ от Белгорода, Брянска и Курска?
 11:30
Воскресенье
50
В Ярославской области впервые сбили украинские разведывательные воздушные шары
 Происшествия и криминал
11:30
Четверг
0
5
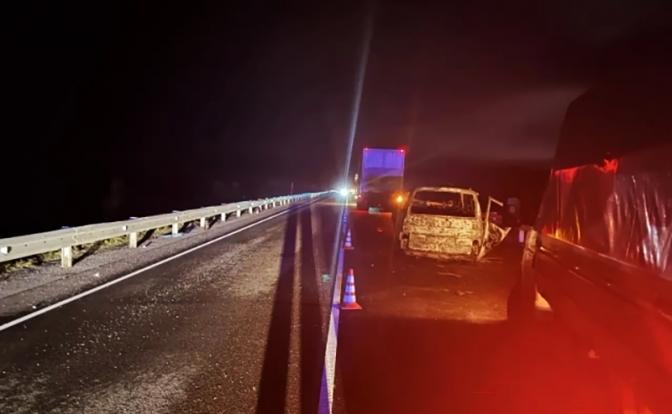
Трасса смерти: 7 человек сгорели заживо. Духи хантов прогневались на строителей дороги, проложенной по старым кладбищам? - «Происшествия»
Страшная трагедия произошла под Тобольском на федеральной трассе, которую давно называют «дорогой смерти»
Похожие новости


